【制御1台 VS 制御なし】1台だけ走り方を変えたら、渋滞は消える?【渋滞シミュレーション Vol.3】
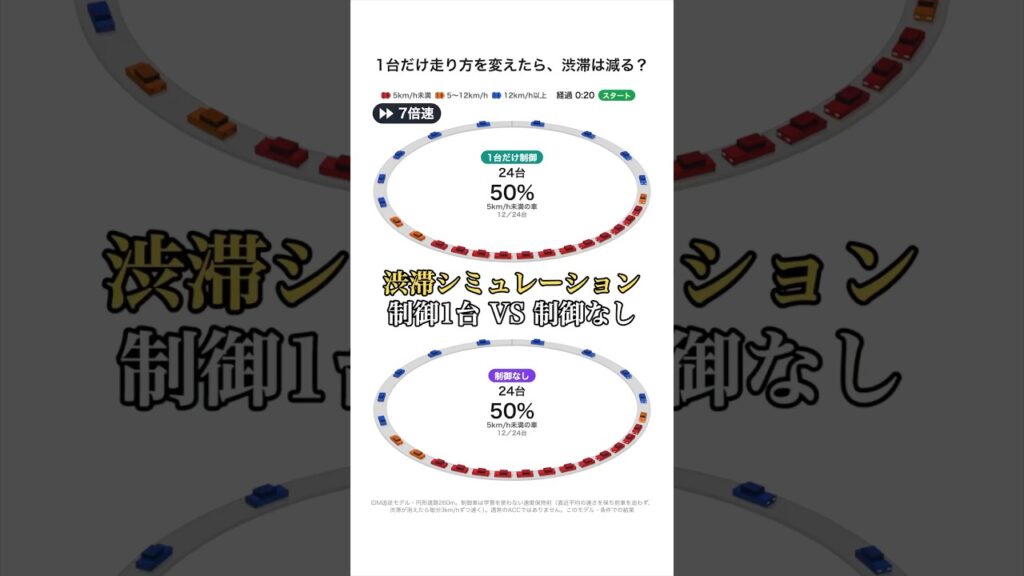
制御1台 VS 制御なし。どちらも同じ24台が渋滞している状態から始めます。
上は、この1台だけ、前の車を追わずに速さを保ちます。
赤い車(時速5km未満)が減っていき、止まる車がいなくなりました。
渋滞が消えたら、この1台は少しずつ速くします。後ろの車も速さを取り戻しました。
下は、渋滞が続いたままです。
上は、渋滞が消え、全体も速くなりました(平均 時速9.1km → 14.9km)。
ただし、制御しても渋滞が残る例があります。
渋滞ができる途中で制御を始めると、制御車も速めに走り、前の渋滞で止まってしまいました。
次回「車線変更は早い?」
■ この動画のシミュレーション[計算結果]
・道路: 一周260mの円形道路に24台。第1話の「1台が1秒だけ減速」した道路を、渋滞が育った状態から上下にコピーして比べています
・上: 1台だけ「速度を滑らかにする制御車」。前の車を追わず、直近2分の自分の平均の速さ(時速9.3km)を保つ。前の車との速度差が小さい状態が続いたら、毎分3km/hずつ時速14.9kmまで上げる。近づきすぎたときだけ普通の車と同じように減速
・下: 制御なし(全車が普通の走り方)
・制御開始から約40秒で、上の止まる車(時速5km未満)が0台に。約4分で全車が時速約15kmにそろいました
・5〜10分の平均: 上は時速5km未満の車0%、平均時速14.9km/下は53%、平均時速9.1km(止まっている車46%)
・ある地点を通る車の数: 上は1時間あたり1380台、下は864台
・うまくいかない例: 渋滞ができる途中(1分早い状態)から始めると、制御車が保つ速さが時速12.6kmと速く、制御車自身が13回止まりました(平均時速9.4km、時速5km未満の車40%)
・開始の時刻・台数・計算の刻みを変えた7通りで確認し、渋滞が消えたのは5通り。消えなかった2通りは、どちらも渋滞ができる途中から始めた場合でした
■ 見方
・車の動きは「IDM」という追従モデルで計算しています。渋滞の位置や車の速さを手で描いてはいません。
・制御車は学習(AI)を使わない簡単な規則で、自分の速さ・前の車の速さ・車間だけを見ています。市販の車の自動運転や ACC とは別物です。
・「前を追わず速さを保つ」は分かりやすくした言い方です。前の車に近づきすぎたときは、普通の車と同じように減速します。
・台数・道路の長さ・運転のしかたは説明用の設定で、特定の道路の予測ではありません。「1台で必ず渋滞が消える」という意味ではありません。
■ 参考文献
・円形道路で、事故や合流がなくても渋滞が生まれることを示した実験
Sugiyama ほか (2008) New Journal of Physics 10, 033001
https://ir.library.osaka-u.ac.jp/repo/ouka/all/93262/
・円形道路で、1台の制御車によって渋滞の波を消した実車実験
Stern ほか (2018) Transportation Research Part C 89, 205–221
https://arxiv.org/abs/1705.01693
・追従モデル(IDM)
Treiber, Hennecke, Helbing (2000)
https://arxiv.org/abs/cond-mat/0002177
※この動画の制御の規則や数字を、上の研究が実証しているわけではありません(研究の再現ではありません)。
■ シリーズ「渋滞シミュレーション」
Vol.1 事故も信号もないのに、なぜ止まる?
Vol.2 24台 VS 20台
Vol.3 制御1台 VS 制御なし(この動画)
#渋滞 #渋滞シミュレーション #交通 #シミュレーション #物理 #理系 #自然渋滞 #自動運転