公開
2026年10月29日 10時14分
著者

梅林日奈子
[ITmedia]
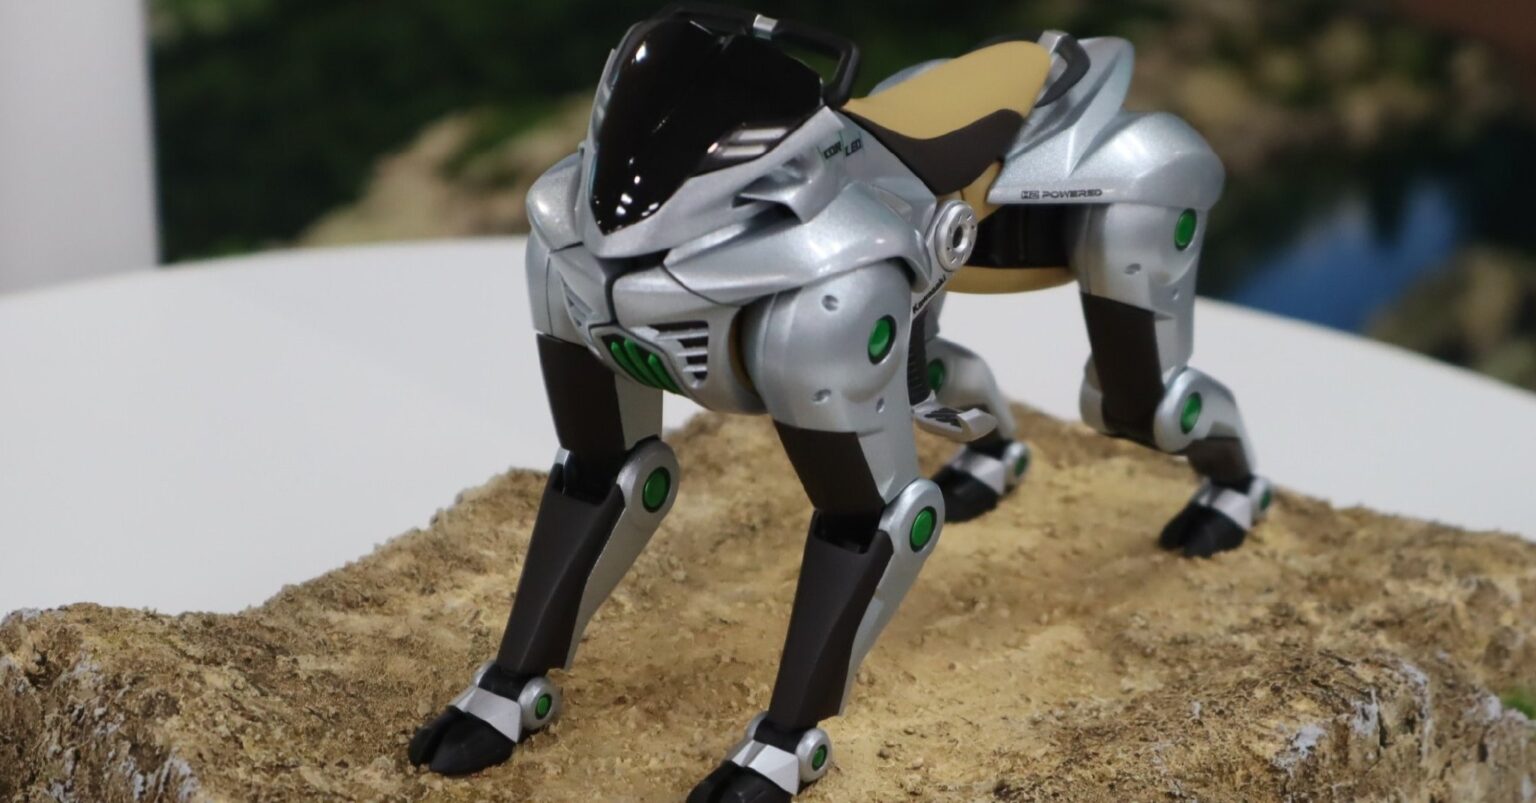
頭のない四足歩行モビリティが、人を乗せて岩だらけの山道を駆け抜ける――壮大な映像で世間に強いインパクトを与えた川崎重工の「CORLEO(コルレオ)」は、2025年の大阪・関西万博で披露されたのをきっかけにSNSで注目を集めた。当初は2050年までに実現したい姿を描いたコンセプトモデルとして公開されたが、同社はそれより早い2035年に製品化する目標を掲げ、社長直轄のプロジェクトとして開発を進めている。
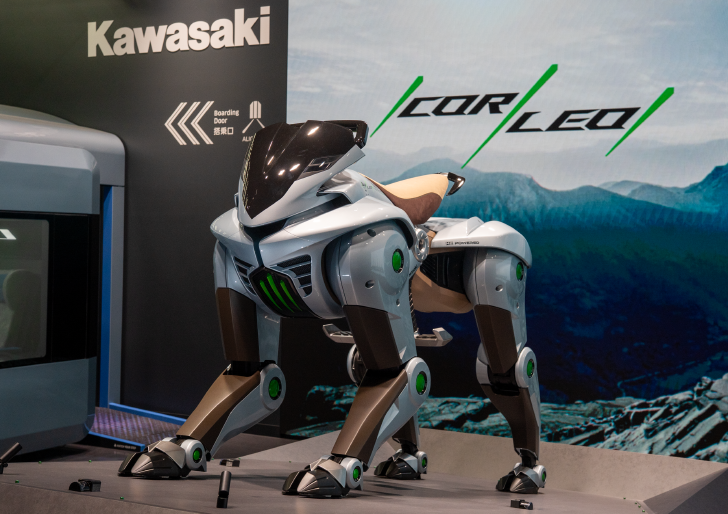
CORLEOのモックアップ 提供:川崎重工業㈱
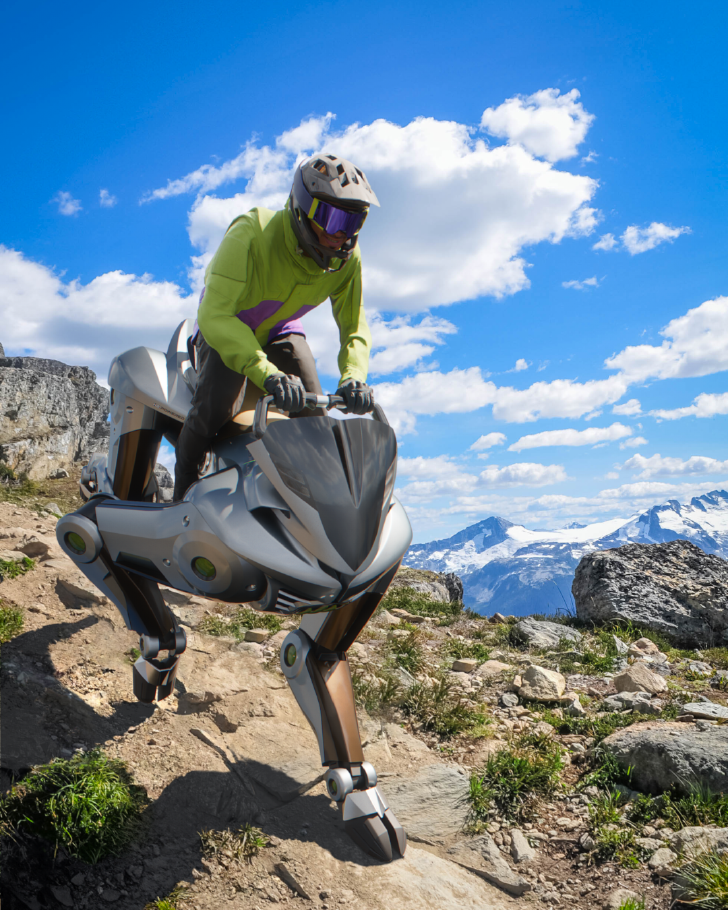
CORLEOのイメージ画像 提供:川崎重工業㈱
CORLEOは、人を乗せて山道を進む4本脚の次世代モビリティだ。ライオンの胴体を模した車体は、大人1人が馬にまたがるように乗れる大きさで、背中に座席とハンドルを備える。操作は乗り手の重心移動で行い、動力として水素エンジンで発電した電力を使う。2025年の万博で展示したのは実物大の模型で、実際に走行できる機体は開発段階にある。
万博で話題となった夢の乗り物は、本当に実現するのか。開発は今どこまで進んでいるのか。プロジェクトを率いる同社SAFE ADVENTURE事業総括部長の天辰祐介氏に、技術的な課題や今後の事業展開について聞いた。見えてきたのは、実用化における障壁と、同社が考える「未来の乗り物」の構想だ。
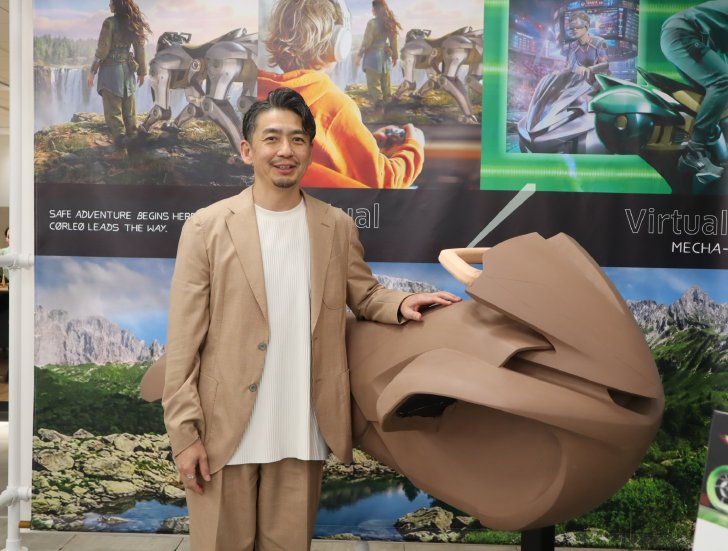
CORLEOのクレイモックとAFE ADVENTURE事業総括部長の天辰祐介氏
「タイヤ、やめよう」 開発者自ら山で四つんばいに
CORLEOの構想は、大阪・関西万博への出展を機に生まれた。川崎重工では万博の約2年前からデザイナーらによる特別チームを結成。未来の乗り物として、転倒しないバイクや空飛ぶ車など、さまざまなアイデアを検討したという。
しかし、タイヤを使う限り、どれほど先進的な技術を搭載しても、外見は従来の車やバイクと大きく変わらない。「細かく説明しなくても、子どもたちが見てワクワクするような乗り物にしたかった」と天辰氏。そこで出てきたのが「タイヤ、やめよう」という発想だった。
当初は脚を6本や8本にする案もあったが、昆虫などを連想させ親しみにくいとして断念した。2本脚ではヒューマノイドとの差別化が難しくなる。そこで、安定感や親しみやすさを重視し、4本脚に行き着いたという。脚が増えるほど山道で占有する面積が大きくなり、接地位置の判断や制御も複雑になるため、構造面でも4本脚には利点があった。
開発では、天辰氏ら開発メンバーが山に入り、四つんばいで歩いてみることもあった。山道で足場がどう見えるのかを確かめるためだ。
やってみると、脚を置く場所を全て目で確かめられるわけではなく、どこに接地するか決めるだけでも難しかったという。「設計者自身にリアリティがないといけない」。天辰氏はこうした体験を、機体の設計を考える上での参考にしている。
Copyright © ITmedia, Inc. All Rights Reserved.
この記事の著者
関連記事